
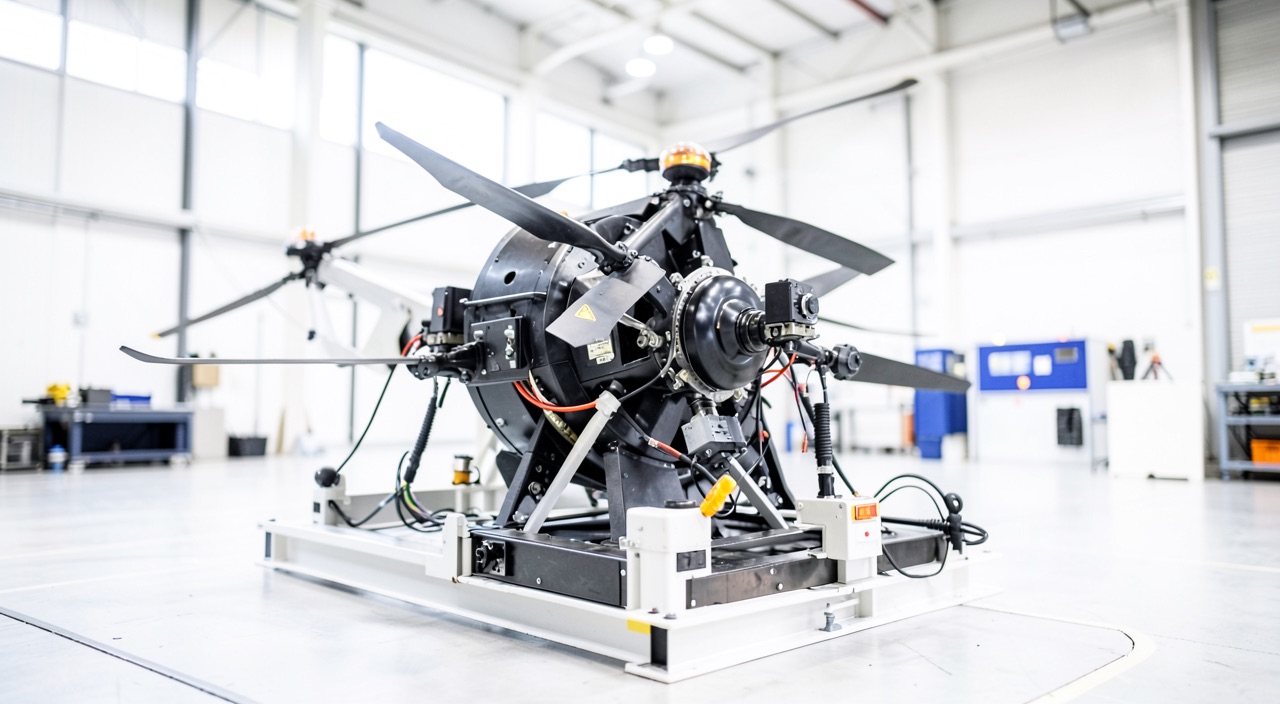
Un démonstrateur à rotors basculants, à mi-course entre le stationnaire et la croisière, perd un onduleur du côté gauche. La loi de pilotage sait quoi faire des moteurs qui restent ; ce qu’elle ne sait pas dire, c’est où aller. Revenir au stationnaire réclame une puissance dont on n’est plus sûr, continuer réclame une vitesse qu’on n’a pas encore, et il n’existe entre les deux aucun repli comparable au plané ou à l’autorotation. Cette question, posée en chaque point d’un continuum, est le vrai verrou des programmes de sustentation motorisée.
La conversion n’est pas une configuration, c’est un continuum
Sur un avion, la configuration est une notion discrète et courte : quelques crans de volets, un train sorti ou rentré. Chaque combinaison est un état que l’on démontre — vitesses de décrochage, performances, qualités de vol, comportement après panne — et la liste tient sur une page. C’est ce caractère fini qui rend la certification praticable : on démontre les états retenus, on interdit les autres.
Un aéronef à sustentation motorisée n’a pas cette chance. Entre le stationnaire et la croisière, la variable d’état est continue : angle des nacelles pour une formule à basculement, régime relatif des rotors de sustentation pour une formule à propulsions séparées, et dans les deux cas une part du poids portée par l’aile qui passe progressivement de rien à tout. Chaque valeur intermédiaire est une configuration au sens de la certification : elle a sa frontière basse, son autorité de commande, son équilibrage et sa réponse aux pannes. Elles ne s’énumèrent pas. Et l’aile, en début de conversion, baigne dans le souffle des rotors : son incidence locale n’est pas celle que donnerait la trajectoire, de sorte que la part de poids qu’elle porte réellement est déjà une grandeur difficile à mesurer.
D’où la construction que tous les postulants adoptent : un corridor. On borne la conversion par le bas — en deçà, à cette inclinaison, l’ensemble aile plus rotors ne tient plus le palier — et par le haut, où ce sont les rotors qui plafonnent : décrochage de pale du côté reculant, battement, moments de moyeu, charges d’actionneur de basculement. Le corridor est large aux deux extrémités et étroit au milieu. Tout le dossier consiste à démontrer que l’appareil y reste, et que le franchir n’a pas de conséquence catastrophique.
La transition entre vol stationnaire et vol en translation est un processus continu, pas une simple bascule entre deux états. Contrairement aux avions classiques, chaque position intermédiaire doit être certifiée, ce qui crée un « corridor » complexe à valider. Le vrai défi est de prouver que l’appareil reste stable et contrôlable dans toutes ces configurations intermédiaires.
Un eVTOL comme le Volocopter VC200 (masse 750 kg, 18 rotors) doit démontrer que son corridor de conversion reste stable entre 0 et 60 km/h. À 30 km/h (point critique), avec un rotor défaillant, il doit soit maintenir 1000 m de hauteur pour continuer, soit revenir au stationnaire avec 1500 m de marge. La certification exige de prouver ces capacités sur 3 températures différentes (0°C, 20°C, 40°C) et 3 états de charge (plein, mi-charge, 10% restant).
Le creux d’autorité, et l’absence de vitesse caractéristique
L’autorité des surfaces aérodynamiques suit la pression dynamique, donc le carré de la vitesse : à basse vitesse elle est négligeable, et elle le reste plus longtemps qu’on ne l’imagine. Celle des rotors est à l’inverse maximale au stationnaire, où la poussée différentielle produit des moments considérables, puis décroît à mesure qu’ils basculent, se déchargent ou s’arrêtent. Les deux courbes se croisent au milieu du corridor, et à ce croisement le meilleur des deux moyens est au plus bas. Le creux tombe là où l’appareil est le plus perturbé : sillage propre, souffle sur l’aile et l’empennage, effet de sol si la manœuvre est basse, rafales dont l’effet relatif grandit quand la vitesse baisse.
Sur un avion, ces frontières portent des noms et se mesurent selon des techniques établies : une vitesse de décrochage s’obtient à un taux de décélération spécifié, avec un événement défini qui la marque ; une vitesse minimale de contrôle se démontre avec un critère explicite sur le cap et l’inclinaison. Rien de tel ici. La frontière basse ne s’annonce pas par une abattée mais par un taux de chute qu’on ne rattrape plus et, le plus souvent, par la saturation de la répartition des commandes — une notion de logiciel, pas d’aérodynamique. Quel est alors l’événement ? Le postulant propose un critère, l’autorité l’accepte ou non, et la technique d’essai se négocie avant le vol au lieu de se lire dans un recueil. Un point d’essai peut être écarté après coup, non pour ce qu’il a montré, mais pour la façon dont il a été obtenu.
Le piège. Une limite de conversion exprimée en vitesse air suppose qu’on dispose d’une vitesse air. Or, sous une certaine valeur, la prise anémométrique baigne dans le souffle des rotors : l’indication n’est plus une vitesse mais une lecture de sillage, et c’est dans le bas du corridor qu’elle se dégrade. Équipage et ordonnanceur de conversion ont besoin de savoir où ils sont au moment précis où la grandeur qui le dit est la moins fiable. Cherchez sur quelle source la limite est réellement bâtie, et ce qu’il en reste lorsque cette source est perdue.
Une panne n’a plus une gravité, elle a une gravité par instant
La méthode classique d’évaluation de sécurité identifie les conditions de panne, leur attribue une gravité, en déduit un objectif de probabilité, puis vérifie que l’architecture l’atteint. Elle suppose qu’on sache désigner le point le plus critique du vol. Dans une conversion, ce point n’existe pas : la gravité d’une panne est une fonction de la position dans le corridor. La perte d’un rotor de sustentation près du stationnaire oblige la répartition à retrouver ailleurs, et en même temps, de la portance et du moment ; la même perte en milieu de conversion se traite parfois en poussant vers l’avant. Un basculement asymétrique n’est presque rien à un bout et dimensionnant au milieu. La matrice n’est plus « panne fois phase de vol » mais « panne fois position dans le corridor fois état d’énergie ».
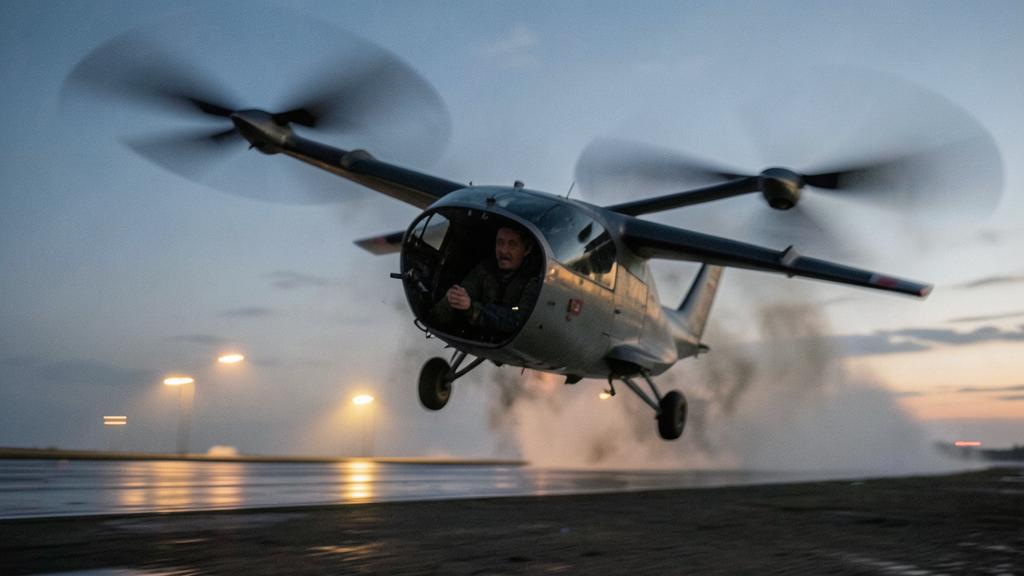
Surtout, le repli manque. Un avion qui perd sa propulsion plane, avec une finesse connue et un cône d’atteinte que l’équipage sait estimer. Un hélicoptère autorotationne, et cette capacité est démontrée, chiffrée, entraînée. Un aéronef porté par ses rotors n’a, dans les formules courantes, ni l’un ni l’autre : les rotors sont petits, souvent à pas fixe, leur inertie stocke trop peu d’énergie pour qu’une autorotation soit exploitable, et l’aile n’a pas encore la vitesse d’un plané. Il n’y a donc, en général, pas de manœuvre de rattrapage à démontrer ; il y a une architecture à rendre assez redondante pour que la perte de sustentation motorisée n’ait pas à être envisagée.
| Formule et moment | Mode de vol résiduel | Ce que l’équipage produit | Où se reporte la preuve |
|---|---|---|---|
| Avion, propulsion perdue | Plané à finesse connue | Une trajectoire vers un terrain, dans un cône estimable | Essais en vol : plané, pente après panne |
| Hélicoptère | Autorotation | Une entrée immédiate, puis un arrondi | Essais en vol : domaine hauteur-vitesse, autorotations |
| Sustentation motorisée, croisière portée par l’aile | Plané dégradé par la traînée des rotors arrêtés | La même chose qu’un avion, avec moins de distance | Essais en vol complétés par le modèle |
| Sustentation motorisée, stationnaire ou conversion | Aucun mode résiduel exploitable dans les formules courantes | Rien : pas de manœuvre de rattrapage à démontrer | Architecture et sécurité des systèmes : redondance, ségrégation |
Ce déplacement est la vraie rupture méthodologique. Sur une formule classique, une part importante de la sécurité se démontre en vol, par des manœuvres. Ici elle se démontre au banc et sur le papier : redondance des chaînes de puissance, ségrégation des bus haute tension, indépendance des calculateurs, tenue des cellules à l’emballement thermique. Le vol ne sert plus à prouver qu’on s’en sort, mais à confirmer que le modèle qui affirme qu’on n’aura pas à s’en sortir décrit bien la machine. Deux niveaux d’exigence coexistent d’ailleurs, attachés non à l’appareil mais à l’usage : typiquement, le survol de zones peuplées ou le transport commercial de passagers oriente le dossier vers le niveau supérieur, selon le référentiel retenu par l’autorité pour le type.
| Niveau | Ce qui doit rester possible après panne | Conséquence sur l’architecture | Conséquence en conversion |
|---|---|---|---|
| Niveau de base | Un atterrissage d’urgence maîtrisé, pas forcément sur un site préparé | Assez de redondance pour garder le contrôle jusqu’au sol | Montrer qu’une panne quelconque laisse une descente pilotable depuis tout point du corridor |
| Niveau renforcé | La poursuite du vol et un atterrissage en sécurité sur un site prévu | Aucune panne unique ne prive l’appareil de sa capacité à voler ; objectifs quantitatifs proches de ceux du transport public | Montrer qu’après panne l’appareil achève ou interrompt la conversion, à l’état d’énergie le plus défavorable |
Revenir n’est pas l’inverse de continuer
Le réflexe, devant une anomalie en conversion, est de revenir à l’état connu, le stationnaire. Il n’est pas toujours disponible : le tenir demande la puissance la plus élevée de tout le vol, et c’est exactement ce que la panne vient d’entamer. Continuer demande d’atteindre la vitesse à laquelle l’aile porte seule, ce qui coûte du temps, de la hauteur et de l’énergie. Entre les deux subsiste une bande où, après certaines pannes, ni l’un ni l’autre n’est garanti. C’est un point de non-retour généralisé : il ne se réduit pas à une vitesse comme au décollage d’un avion, il dépend de la panne, de la hauteur et de la puissance restante.
Cette puissance restante obéit à une loi contre-intuitive pour qui vient du turboréacteur. Un avion finit son vol léger et riche en poussée : la masse a diminué avec le carburant brûlé, la poussée disponible n’a pas bougé. Un appareil à batteries finit son vol à la même masse — la chimie ne s’évapore pas — avec une puissance délivrable inférieure, parce que la tension à vide baisse avec l’état de charge et que la limite basse de cellule impose de réduire le courant admissible. Ajoutez la température : des cellules qui sortent d’un stationnaire prolongé sont chaudes, et la protection thermique retranche encore. La conversion critique n’est donc pas celle du départ mais la dernière, celle du retour au stationnaire à l’arrivée, éventuellement après une attente.
Le bon réflexe. Avant d’engager la conversion de retour, la question utile n’est pas « reste-t-il de l’énergie pour finir le vol » mais « la puissance de tenir le stationnaire sera-t-elle encore là à l’état de charge et à la température d’arrivée ». L’énergie répond de l’autonomie, la puissance répond de la manœuvre, et les deux ne se dégradent pas au même rythme. Une réserve exprimée en minutes de croisière ne dit rien de la seconde : une réserve utile couvre une conversion complète de plus, et le stationnaire qui la termine.
C’est aussi ce qui rend la démonstration difficile à voler : le point critique se situe à faible état de charge, c’est-à-dire là où l’essai lui-même n’a plus de marge. On y accède par accroissements, et une part de la conclusion repose forcément sur le modèle plutôt que sur la mesure directe.
Charges et interactions : ce que le modèle représente le plus mal
En flux oblique, une pale voit son vent relatif varier une fois par tour. Sur un giravion classique, le pas cyclique compense cette dissymétrie ; sur un rotor électrique à pas fixe et moyeu rigide, rien ne la compense, et le moment part dans le moyeu, dans le bras, dans l’actionneur de basculement et dans ses attaches. Ce chargement alterné est maximal quelque part au milieu de la conversion, en un point qui dépend de la vitesse, de l’angle et du régime — donc, encore, d’un continuum. S’y superposent les interactions : le sillage frappe l’aile et l’empennage, la charge descendante coûte de la poussée au stationnaire puis devient une excitation instationnaire, et à certaines combinaisons l’empennage traverse le sillage, ce qui produit un moment de tangage parasite n’apparaissant que dans une fenêtre étroite. Ce sont les phénomènes les moins bien restitués par le calcul et les plus coûteux à mesurer à l’échelle réelle. Le cas de charge dimensionnant est de surcroît celui qui se répète le plus : deux conversions au moins par vol, plusieurs vols par jour, un spectre de fatigue sans commune mesure avec celui d’une formule classique.
Le second piège. L’heure de vol n’est pas la bonne unité pour cette classe d’appareil. Une durée de vie de pièce ou une périodicité d’inspection exprimée en heures peut être atteinte en cycles bien avant de l’être en temps, la mission étant courte et le cas dimensionnant se produisant deux fois par vol. Cherchez d’abord quelle unité pilote chaque butée.
Ce qui remplace le référentiel manquant : le crédit de modèle
Puisqu’on ne peut voler ni tous les points du corridor, ni à toutes les masses, tous les centrages, tous les états de charge et toutes les pannes, la seule issue praticable est connue : on vole un maillage, on valide un modèle sur ce maillage, et on demande à ce modèle de couvrir l’intérieur. La certification d’un aéronef à sustentation motorisée se joue en réalité sur l’acceptation de ce crédit, bien plus que sur telle ou telle manœuvre spectaculaire.
Or l’accord porte sur des questions sans réponse standard. Quelles grandeurs le modèle doit-il restituer, et à quelle tolérance, pour être dit validé ? Sur quelle étendue peut-on interpoler entre deux points volés, et à partir de quand extrapole-t-on ? Comment traite-t-on les parties les moins prédictibles — interactions de sillage, saturation de la répartition des commandes, chute de puissance de la batterie — dont on sait précisément que le modèle les représente mal ? Un postulant qui verrouille tôt ces critères avec l’autorité tient son calendrier ; celui qui les laisse ouverts découvre tard qu’une famille entière de points d’essai n’est pas admise. La même faiblesse se retrouve à l’entraînement : un simulateur ne vaut que par son modèle, et la région où ce modèle est le moins validé, la conversion dégradée, est exactement celle qu’un pilote a besoin de travailler.
Ce qu’il faut aller vérifier, et ce qui reste gris
Pour qui prépare une qualification, une évaluation ou un dossier sur cette classe d’appareil, quelques points valent d’être cherchés explicitement dans la documentation approuvée, parce qu’ils ne vont pas de soi.
- Sous quelle forme les limites de conversion sont exprimées : une vitesse, une position dans le corridor, un mode de la loi de pilotage — et ce que l’équipage doit surveiller pour savoir qu’il s’en approche.
- Si les critères d’interruption de la conversion sont conditionnés à l’état d’énergie, ou seulement à la vitesse et à la hauteur.
- Si la réserve couvre une conversion complète supplémentaire suivie du stationnaire qui la termine, à la température d’arrivée.
- Ce que les modes dégradés de la loi de pilotage font au corridor : une perte de redondance le rétrécit presque toujours, et c’est le corridor rétréci qui commande la suite du vol.
- Quelles butées d’entretien sont pilotées par le cycle de conversion plutôt que par l’heure de vol.
La zone grise, elle, se déplace en ce moment même. La frontière entre ce qu’une architecture doit rendre extrêmement improbable et ce qu’un équipage doit savoir traiter n’est pas figée, et c’est elle qui décidera du contenu des listes de vérification, du programme d’entraînement et de ce qu’on demandera de démontrer en contrôle. La suivre revient à suivre les moyens de conformité publiés au fil de l’eau plutôt que le texte-cadre, qui, lui, ne dira jamais comment faire ; les praticiens qui accompagnent ces programmes en échangent au fil des publications sur le forum.
Cet article décrit un mécanisme, pas une règle applicable. Le texte de certification retenu par l’autorité pour le type concerné, les moyens de conformité acceptés et la documentation approuvée de l’exploitant prévalent en toutes circonstances sur ce qui est écrit ici.
Questions fréquentes
Pourquoi ne peut-on pas certifier la conversion comme on certifie une sortie de volets ?
Parce qu’une position de volets est un état discret, en nombre fini, que l’on démontre point par point. Entre le stationnaire et la croisière, la variable d’état est continue : l’angle des nacelles ou la répartition de sustentation prend toutes les valeurs intermédiaires, et chacune constitue une configuration à part entière avec sa frontière basse, son autorité de commande et sa réponse aux pannes. On ne peut donc pas énumérer les états à démontrer, seulement définir un corridor et prouver que l’appareil y reste.
Qu'appelle-t-on corridor de conversion ?
C’est la région admissible dans le plan formé par la vitesse air et l’inclinaison des rotors, ou plus généralement la part de sustentation portée par l’aile. La frontière basse est celle en deçà de laquelle l’ensemble aile plus rotors ne tient plus le palier ou sort de l’incidence utilisable ; la frontière haute est fixée par les limites du rotor en flux oblique, décrochage de pale, battement, moments de moyeu et charges d’actionneur. Le corridor est large aux deux extrémités et étroit au milieu, et c’est le postulant qui le propose, l’autorité qui l’accepte.
Pourquoi la dernière conversion du vol est-elle la plus critique ?
Un appareil à batteries ne s’allège pas en volant, contrairement à un avion qui brûle son carburant : la puissance nécessaire pour tenir le stationnaire reste donc la même du début à la fin. La puissance délivrable, elle, diminue avec l’état de charge, la tension à vide baissant et la limite basse de cellule imposant de réduire le courant admissible, et elle diminue encore quand les cellules sont chaudes. L’écart entre besoin et disponibilité est donc au plus faible au retour au stationnaire, éventuellement après une attente.
Un aéronef à sustentation motorisée peut-il autorotationner ?
En pratique non pour les formules courantes : les rotors sont petits, souvent à pas fixe, et leur inertie stocke trop peu d’énergie pour qu’une autorotation soit exploitable. En conversion ou en stationnaire, l’aile n’a pas non plus la vitesse nécessaire pour offrir un plané. Il n’existe donc pas de manœuvre de rattrapage à démontrer en vol, et l’argument de sécurité se déplace vers l’architecture : redondance des chaînes de puissance, ségrégation des bus, indépendance des calculateurs.
Pourquoi la vitesse air indiquée pose-t-elle problème en bas du corridor ?
Sous une certaine valeur, la prise anémométrique se trouve dans le souffle des rotors et ce qu’elle mesure n’est plus la vitesse de l’appareil dans la masse d’air. Or c’est exactement dans cette zone que la position dans le corridor devient critique, pour l’équipage comme pour l’ordonnanceur de conversion. Les architectures y répondent par des capteurs multi-trous, une hybridation inertielle ou une estimation à partir de la vitesse sol et du vent, et il faut savoir ce que devient la limite affichée lorsque cette source est perdue.
Qu'est-ce que le crédit de modèle et pourquoi conditionne-t-il le calendrier d'un programme ?
Comme l’intérieur du corridor ne peut pas être volé exhaustivement à toutes les masses, tous les centrages et tous les états de panne, on vole un maillage de points, on valide un modèle sur ce maillage, et on demande à l’autorité d’accepter que ce modèle couvre l’espace intermédiaire. Les critères de validation, l’étendue d’interpolation admise et le traitement des phénomènes mal représentés n’ont pas encore de réponse standard. Un programme qui les fige tôt avec l’autorité tient son calendrier ; un programme qui les laisse ouverts découvre tard qu’une famille de points d’essai n’est pas admise et doit la revoler.


Laisser un commentaire
Vous devez vous connecter pour publier un commentaire.