
Im Warteschleifenflug, dreißig Grad Querlage, die Fahrtnadel komfortabel über der angezeigten Mindestgeschwindigkeit, der Vereisungsschutz gerade erst ausgewählt: Der Stall-Warner löst aus. Nichts ist ausgefallen. Die Fahrtanzeige sagte die Wahrheit, der Alarm auch — sie sprechen nur nicht über dieselbe Größe. Die eine liest einen dynamischen Druck, der andere schätzt einen Winkel. Solange das Cockpit in Geschwindigkeit denkt, wirkt diese Auslösung verfrüht; sobald es in Anstellwinkel denkt, wird sie zur einzig stimmigen Lesart der Situation. Es bleibt, die gesamte Kette nachzuvollziehen: was der Flügel tatsächlich erfährt, was die Fahne erfasst, was der Rechner daraus macht, und warum eine Überziehgeschwindigkeit nie mehr ist als eine tabellierte Folge.
Was der Flügel erfährt: Anstellwinkel gegen Auftrieb
Der Flügel verfügt über keinerlei Geschwindigkeitssensor. Was er erfährt, ist eine Strömung, die ihn unter einem bestimmten Winkel anströmt — dem, den der relative Wind mit der Bezugssehne bildet — sowie ein dynamischer Druck. Der Auftriebsbeiwert hängt für ein gegebenes Profil und eine gegebene Konfiguration nur von diesem Winkel und von der Machzahl ab. Die Beziehung ist zunächst nahezu linear: Jeder zusätzliche Grad Anstellwinkel fügt einen spürbar konstanten Anteil an Auftrieb hinzu, weil der Staupunkt unter die Vorderkante wandert, die Übergeschwindigkeit auf der Oberseite zunimmt und der daraus resultierende Unterdruck sich ausbreitet. Dann knickt die Kurve ab. Der ungünstige Druckgradient, der hinter dem Unterdruckmaximum herrscht, wird für die Grenzschicht zu steil, die sich ablöst: zunächst auf einem kleinen Bereich, dann auf einem wachsenden.
Das Maximum dieser Kurve ist der einzige physikalisch relevante Bezugspunkt, und das ist der Überziehanstellwinkel. Darüber hinaus erzeugt ein weiteres Grad keinen Auftrieb mehr, es zerstört ihn. Dieser Punkt ist keine Klippe, sondern ein abgerundeter Gipfel, und was darum herum geschieht, hängt von der Flügelgeometrie ab: Schränkung, Zuspitzung, Hochauftriebshilfen, Wirbelgeneratoren, Überziehleisten. Eine Ablösung, die an der Wurzel beginnt, bleibt symmetrisch, vorhersehbar, und die gestörte Strömung, die das Leitwerk überstreicht, kündigt sich durch ein charakteristisches Buffeting an. Eine Ablösung, die an der Flügelspitze beginnt, lässt das Flugzeug kippen und beraubt die Querruder ihrer Wirksamkeit genau in dem Moment, in dem man sie am meisten braucht. Daher der Aufwand, den die Hersteller betreiben, um Ersteres statt Letzteres zu provozieren, und daher die Tatsache, dass eine Überziehwarnung eine Zulassungsanforderung ist und keine Annehmlichkeit.
Drei unmittelbare Folgen, die in der Cockpit-Überlegung oft fehlen. Die Masse geht nicht in die Beziehung zwischen Anstellwinkel und Auftriebsbeiwert ein; die Höhe ebenso wenig, solange man von Kompressibilitätseffekten weit entfernt bleibt. Die Verunreinigung der Vorderkante hingegen geht brutal ein: Eine Rauigkeit oder eine Ansammlung verschiebt die Ablösung nach vorn, senkt das erreichbare Maximum und senkt den Winkel, bei dem dieses Maximum eintritt. Der Lastfaktor wiederum geht ebenfalls nicht ein: Nicht das g bringt einen Flügel zum Überziehen, es ist der Anstellwinkel, der erreicht werden muss, um dieses g zu erzeugen.
Ein Flügel erzeugt Auftrieb, indem er die Luft unter einem bestimmten Winkel angreift. Dieser Winkel ist der Anstellwinkel. Wenn er zu groß wird, löst sich die Luftströmung vom Flügel, und der Auftrieb bricht zusammen. Das ist das Überziehen. Die Geschwindigkeit, bei der das passiert, hängt von vielen Dingen ab, aber der entscheidende Faktor ist immer der Anstellwinkel.
Ein Airbus A320 fliegt mit einer Masse von 60 Tonnen bei 1-g-Lastfaktor. Die Überziehgeschwindigkeit beträgt etwa 130 Knoten. Bei einer 60-Grad-Kurve mit 2-g-Lastfaktor steigt die Überziehgeschwindigkeit auf etwa 180 Knoten. Der Flügel überzieht jedoch immer noch bei demselben Anstellwinkel – etwa 15 Grad – nur erreicht er diesen Winkel bei einer höheren Geschwindigkeit.
Die Überziehgeschwindigkeit ist nur eine tabellierte Zeile
Es bleibt zu benennen, was das Cockpit in der Praxis nutzt. Im stabilisierten Flug hält der Auftrieb dem Gewicht die Waage; allgemeiner entspricht er dem Produkt aus Gewicht und Lastfaktor. Da der Auftrieb auch das Produkt aus dynamischem Druck, Bezugsfläche und Auftriebsbeiwert ist, genügt es, diesen Beiwert durch sein Maximum zu ersetzen, um die niedrigste Geschwindigkeit zu erhalten, bei der Flug unter diesen Bedingungen noch möglich ist. Diese Geschwindigkeit ist somit ein Rechenergebnis, keine Eigenschaft der Zelle: Sie hängt von der Masse, vom Lastfaktor, von der Konfiguration und — für die wahre Fluggeschwindigkeit — von der Luftdichte ab.
Daher die Regelmäßigkeiten, die jeder handhabt, ohne stets zu sehen, woher sie kommen. Die Überziehgeschwindigkeit variiert mit der Quadratwurzel der Masse: zehn Prozent mehr Masse, etwa fünf Prozent mehr Geschwindigkeit. Sie variiert mit der Quadratwurzel des Lastfaktors: In einer symmetrischen Kurve mit dreißig Grad Querlage beträgt der Lastfaktor etwa 1,15, und die Überziehgeschwindigkeit steigt um etwa sieben Prozent; bei sechzig Grad beträgt er zwei, und sie steigt um etwa einundvierzig Prozent. Die Marge, die man in geradem Flug zu besitzen glaubte, wird also in der Kurve aufgezehrt, ohne dass sich die Nadel um einen einzigen Knoten bewegt hat. Eine vertikale Böe erzeugt denselben Effekt in einem Bruchteil einer Sekunde, und ohne jede Absicht des Piloten.
Die Zulassung von Verkehrsflugzeugen spricht im Übrigen schon lange nicht mehr von einer einzigen Überziehgeschwindigkeit. Sie definiert eine Referenz-Überziehgeschwindigkeit, gestützt auf den bei einem 1-g-Manöver erreichten maximalen Auftrieb, für eine gegebene Masse, einen gegebenen Schwerpunkt und eine gegebene Konfiguration, und konstruiert dann die operationellen Geschwindigkeiten als Vielfache dieser Referenz — Faktoren, die je nach Flugphase typischerweise zwischen 1,1 und 1,3 liegen. Das Handbuch veröffentlicht somit eine Familie von Zeilen, von denen jede unter expliziten Annahmen gültig ist. Eine dieser Zeilen als „die Überziehgeschwindigkeit des Flugzeugs“ zu lesen, ist der ursprüngliche Fehler: Es verwechselt einen tabellierten Wert mit dem Phänomen, das er indiziert.
| Geänderter Parameter | Wirkung auf die Überziehgeschwindigkeit | Wirkung auf den Überziehanstellwinkel |
|---|---|---|
| Höhere Masse | Steigt mit der Quadratwurzel der Masse | Unverändert |
| Lastfaktor (Kurve, Abfangen, Böe) | Steigt mit der Quadratwurzel des Lastfaktors | Unverändert, aber früher erreicht |
| Geringere Dichte (Höhe, warme Luft) | Wahre Fluggeschwindigkeit höher; angezeigte Geschwindigkeit im Wesentlichen unverändert | Unverändert, solange die Machzahl moderat bleibt |
| Hohe Machzahl | Steigt: das nutzbare Auftriebsmaximum sinkt | Sinkt: die stoßinduzierte Ablösung geht dem Überziehwinkel bei niedriger Geschwindigkeit voraus |
| Vorflügel ausgefahren | Sinkt | Steigt: die Ablösung wird zu größeren Winkeln hin verschoben |
| Landeklappen ausgefahren | Sinkt | In der Regel geringer für das Flugzeug, da die Wölbung die Arbeit anstelle des Winkels übernimmt |
| Eis, Rauigkeit, Verunreinigung | Steigt, um einen nicht garantierten Betrag | Sinkt, um einen nicht garantierten Betrag |
| Vorderer Schwerpunkt | Steigt leicht, da die abtriebswirkende Trimmkraft ausgeglichen werden muss | Für den Flügel unverändert |
Was die Fahne erfasst, und was nicht
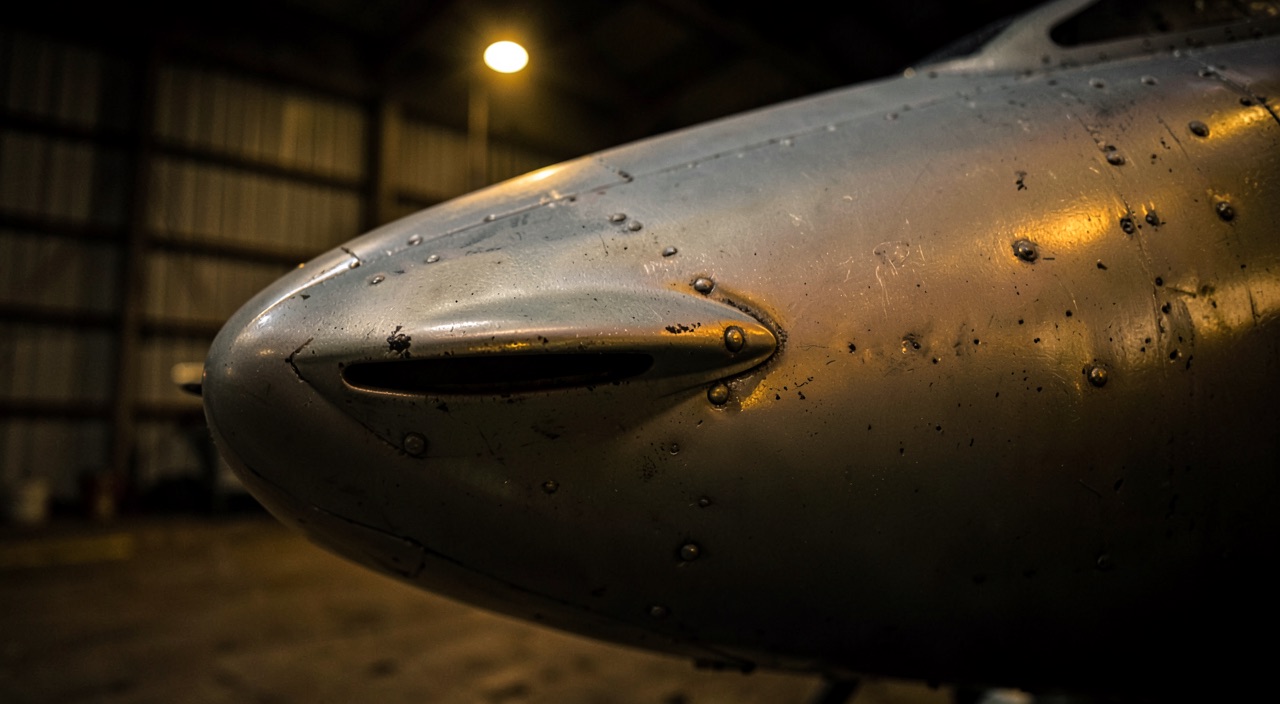
Der Anstellwinkelsensor ist ein bescheidenes Objekt: eine frei drehende Fahne, bündig an der vorderen Rumpfhaut montiert, die sich an der lokalen Strömung ausrichtet und ihre Winkelstellung überträgt. Manche Typen verwenden eine Schlitzsonde oder eine Messung von Differenzdrücken; das Prinzip ändert sich dadurch nicht. Was dieses Objekt misst, muss ohne Nachsicht benannt werden: den Winkel der lokalen Strömung, an seiner Station, in einem bereits durch die Rumpfspitze gestörten Feld. Es ist nicht der Anstellwinkel des Flügels, und es ist nicht einmal der Anstellwinkel des Flugzeugs.
Zwischen beiden liegt eine Kalibrierung. Das Gesetz, das den abgelesenen Winkel mit dem Flugzeug-Anstellwinkel verknüpft, wird im Windkanal und in Flugversuchen ermittelt und dann an Bord mit Korrekturen angewandt: Machzahl-Effekt, Position der Hochauftriebshilfen, Fahrwerksstellung und Schiebewinkel — denn ein links montierter Sensor und ein rechts montierter Sensor sehen nicht dieselbe Strömung, wenn das Flugzeug mit Schiebewinkel fliegt, sodass der Vergleich der beiden Kanäle ebenso viel über den Schiebewinkel wie über den Anstellwinkel aussagt. Diese Kalibrierkette erklärt, warum ein Anstellwinkelwert nur bei seinem eigenen Muster Sinn ergibt, und warum sich keine Anstellwinkelzahl von einem Muster auf ein anderes überträgt: Derselbe Flugwinkel liefert dort andere Anzeigen.
Der Rest ist eine Frage der Installation und der Wartung. Die Fahnen sind beheizt, sonst würden sie unter Vereisungsbedingungen in irgendeiner beliebigen Stellung einfrieren — und eine blockierte Fahne fällt nicht offensichtlich aus, sie lügt beständig. Sie sind redundant ausgeführt, und der Rechner entscheidet durch Vergleich oder durch Abstimmung: Zwei Kanäle erlauben es, eine Abweichung zu erkennen, drei erlauben es, den fehlerhaften Kanal auszuschließen. Schließlich ist ihre Winkelreferenz mechanisch. Ein Vogelschlag, eine Hautreparatur, ein Wiederzusammenbau nach einer Lackierung, überschüssige Farbe um den Schlitz herum können einen dauerhaften Versatz einführen, der keine Besatzungsmeldung auslöst und dennoch das gesamte Warnschema verschiebt.
Der mechanische Nullpunkt ist nicht der aerodynamische Nullpunkt
Daher die Art der Wartungsaufgaben, die mit diesen Sensoren verbunden sind: Kontrolle der Winkeljustierung anhand einer Schablone, Prüfung der Drehfreiheit und der Dämpfung, Prüfung der Beheizung, Oberflächenzustand der umgebenden Zone. Dies sind Aufgaben der Geometrie, nicht der Elektronik, und sie werden jedes Mal erneut fällig, wenn die Rumpfspitze geöffnet, repariert oder neu lackiert wird. Ein elektrisch vollkommen gesundes System kann somit im falschen Moment alarmieren, oder schlimmer noch, zu spät alarmieren.
Die Falle: der als verfrüht beurteilte und deshalb als störend behandelte Alarm. Nach Auswahl des Vereisungsschutzes oder bei Vereisungserkennung senken zahlreiche Muster die Auslöseschwelle absichtlich ab, da die Verunreinigung den Überziehanstellwinkel senkt. Der Stall-Warner kann dann bei einer angezeigten Geschwindigkeit auslösen, die die Besatzung mit einem völlig gesunden Flug verbindet und die über der für die Konfiguration gespeicherten Mindestgeschwindigkeit liegt. Dieser Auslösung entgegenzuwirken, indem man zieht, um die Höhe zu halten, bedeutet, genau den Anstellwinkel aufzusuchen, dessen Erreichbarkeit der Alarm signalisiert. Dieselbe Überlegung gilt in der Kurve und in Turbulenz: Die Schwelle hat sich nicht bewegt — es ist der Flug-Anstellwinkel, der gestiegen ist.
Was der Alarm tatsächlich berechnet
Eine Überziehwarnung kündigt kein Überziehen an: Sie kündigt die Erschöpfung einer Anstellwinkelmarge an. Der Rechner verfügt über den geschätzten Anstellwinkel und ein Auslöse-Anstellwinkelschema, das von Konfiguration und Machzahl abhängt, und löst aus, wenn sich der erste dem zweiten annähert. Zwei Verfeinerungen sind im Betrieb bedeutsam. Die erste ist ein Änderungsrate-Term: Ein schnell steigender Anstellwinkel wird überschritten sein, bevor die Besatzung reagiert hat, daher wird die Schwelle proportional zur Rate vorgezogen — deshalb löst ein energisches Abfangen früher aus als eine langsame Verzögerung bei identischem momentanem Anstellwinkel. Die zweite ist der Vereisungsversatz, der je nach Muster entweder bei tatsächlicher Erkennung oder bei bloßer Auswahl der Schutzsysteme angewandt wird.
Die Rückmeldung hängt vom Muster ab. Ein Stall-Warner liefert eine taktile und akustische Warnung, die durch nichts überdeckt wird, was genau die Absicht ist: Er verlangt nicht, gelesen zu werden. Ein Stick-Pusher geht weiter und erzwingt die Anstellwinkelreduzierung. Bei bestimmten Fly-by-Wire-Architekturen ändert sich die Logik grundlegend: Der Anstellwinkel wird zu einer gesteuerten Größe, begrenzt durch Schutzfunktionen, und der Steuerknüppelbefehl gleicht eher einer Lastfaktoranforderung als einer Lageanforderung. Bis zu dem Moment, in dem die Degradierung dieser Schutzfunktionen dem Piloten unvermittelt eine Verantwortung zurückgibt, die er unbewusst delegiert hatte, oft gleichzeitig mit einer zweifelhaften Fahrtanzeige.
Es bleibt das Argument, das für sich allein rechtfertigt, in Anstellwinkel zu denken: die Ausfallsicherheit. Eine angezeigte Geschwindigkeit hängt von der Gesamtdruckentnahme und der statischen Referenz ab. Eine verstopfte Entnahme, ein beschädigtes Radom, gefrorenes Wasser in einer Leitung erzeugen eine falsche Geschwindigkeit, manchmal plausibel, manchmal über mehrere Kanäle hinweg übereinstimmend, wenn die Ursache gemeinsam ist — der schlimmste Fall, da der Vergleich nichts erkennt. Der Anstellwinkel dagegen stammt aus einer physikalisch unabhängigen Kette. Dies erlaubt es bestimmten Mustern, eine Ersatzgeschwindigkeitsskala vollständig auf dem Anstellwinkel aufzubauen, und dies macht die Überziehwarnung genau in dem Moment glaubwürdig, in dem die Fahrtanzeige es nicht mehr ist.
Zwei Betriebszustände, die im Cockpit noch verwechselt werden
Eine Annäherungswarnung vor dem Überziehen und ein eingetretenes Überziehen erfordern nicht dieselbe Reaktion, und beide gleich zu behandeln wurde lange gelehrt. Der aus früheren Schulungen ererbte Reflex — Höhe halten, Schub setzen, warten, bis die Geschwindigkeit zurückkehrt — funktioniert, solange die Marge nur teilweise aufgezehrt ist. Auf einen Flügel angewandt, dessen Strömung bereits nachgegeben hat, verschlimmert er die Lage: Der Schub der unter dem Flügel montierten Triebwerke erzeugt ein aufnickendes Moment, und jede Handlung, die darauf abzielt, keine Höhe zu verlieren, ist eine aufnickende Handlung, also eine Erhöhung des Anstellwinkels. Die Überarbeitung der Programme zur Verhütung und Wiederherstellung von Kontrollverlusten bestand genau darin, diese beiden Betriebszustände zu trennen und die Anstellwinkelreduzierung in beiden Fällen zur ersten Handlung zu machen.
| Element | Annäherung an das Überziehen (Marge teilweise aufgezehrt) | Eingetretenes Überziehen (Auftrieb verloren) |
|---|---|---|
| Verfügbare Anzeichen | Stall-Warner, Niedriggeschwindigkeitsanzeige, möglicher Beginn eines Buffetings | Ausgeprägtes Buffeting, Absacken, verminderte Rollwirksamkeit, Längsneigung, die die Flugbahn nicht mehr bestimmt |
| Erste Handlung | Anstellwinkel zurückgeben, indem die aufnickende Steuereingabe gelockert wird | Anstellwinkel entschieden und ohne Zögern reduzieren, bis die Symptome verschwinden |
| Höhe | In der Regel haltbar, sobald der Anstellwinkel zurückgegeben wurde | Als Voraussetzung der Wiederherstellung hinzunehmender Verlust |
| Schub | Nützliche Ergänzung zum Wiederaufbau der Energie | Mit Vorsicht zu handhaben: aufnickendes Moment der unter dem Flügel montierten Triebwerke, verzögerte Reaktion |
| Rollen | Normale Korrektur mit den Querrudern | Querruder wenig wirksam und potenziell verschlimmernd, solange der Anstellwinkel nicht reduziert ist |
| Trimmung | Selten ursächlich | Stellung zu prüfen: eine auf aufnickend belassene Trimmung stellt den Anstellwinkel sofort wieder her, sobald die Steuereingabe gelockert wird |
| Ausleitung | Rückkehr zur vorgesehenen Flugbahn | Wiederherstellung im symmetrischen Flug, dann schrittweiser Steigflug, ohne den Anstellwinkel erneut herzustellen |
Der richtige Reflex: die Priorität in der von der Aerodynamik vorgegebenen Reihenfolge benennen — zuerst den Anstellwinkel zurückgeben, dann die Energie managen, zuletzt die Höhe zurückgewinnen. In der Praxis bedeutet das, den Zug zu lösen oder zu drücken, bevor man an die Schubhebel denkt, und den Höhenverlust als gezahlten Preis zu betrachten statt als zu vermeidenden Fehler. Dieselbe Aussage dient als Leseraster für Simulatorsitzungen: eine Wiederherstellung, die keine Höhe gekostet hat, hat wahrscheinlich kein Überziehen behandelt, sondern eine Annäherung an das Überziehen — nützlich, aber nicht dieselbe Übung.
In großer Höhe wird die Anstellwinkelmarge zur Manövriermarge
In der Nähe der Gipfelhöhe nähern sich zwei Phänomene an. Von unten steigt der zum Tragen der Masse nötige Anstellwinkel, während die Dichte abnimmt. Von oben lässt die hohe Machzahl Verdichtungsstöße entstehen, deren Fuß eine lokale Ablösung verursacht, sodass das nutzbare Auftriebsmaximum sinkt und der Winkel, bei dem das Buffeting auftritt, absinkt. Das Fenster zwischen beiden schließt sich. Genau dieses Fenster übersetzen die Hersteller in eine Manövriermarge: den vor dem Auftreten des Buffetings verfügbaren Lastfaktor, für eine gegebene Masse und ein gegebenes Flugniveau.
Die Folgen sind konkret. Ein optimales Flugniveau ist kein Gipfelniveau, und zwischen beiden verringert sich die Manövriermarge so weit, dass Turbulenz, eine steile Kurve oder eine energische Korrektur genügen, um sie aufzuzehren. Der verfügbare Schubüberschuss ist gering, sodass sich eine Verzögerung nicht mehr schnell ausgleichen lässt: Die Rückkehr zu einer komfortablen Manövriergeschwindigkeit wird mit Zeit oder Höhe bezahlt, nicht mit Schub. Auch die Bezugsgrößen ändern sich: Je nach Muster kann sich das Buffeting vor der Anstellwinkelwarnung zeigen und als leichte Turbulenz gelesen werden, obwohl es tatsächlich signalisiert, dass die Oberseite zu versagen beginnt. Ein vom Flugführungsrechner akzeptierter Steigflug ist deshalb nicht zwangsläufig ein Steigflug, der nach der Stabilisierung Marge lässt, besonders wenn die Temperatur vom Standardmodell abweicht.
Was in der eigenen Dokumentation zu prüfen ist, und die graue Zone, die bleibt
Fünf Punkte finden sich in der eigenen Dokumentation und nicht in einer Erinnerung an einen Kurs. Auf welcher Grundlage die Geschwindigkeiten des Handbuchs festgelegt sind — 1-g-Überziehen oder dynamisches Überziehen — und unter welchen Annahmen zu Masse, Schwerpunkt und Konfiguration. Wie das Warnschema des Musters unter Vereisungsbedingungen verzerrt wird, und wodurch dieser Versatz ausgelöst wird: tatsächliche Erkennung, Auswahl eines Systems, oder eine Kombination aus Temperatur und sichtbarer Feuchtigkeit. Was die Rubriken der Mindestausrüstungsliste im Falle des Verlusts eines Anstellwinkelkanals erlauben, und was dieser Verlust den Schutzfunktionen entzieht. Welche Niedriggeschwindigkeitsanzeigen auf dem Geschwindigkeitsband vom Anstellwinkel abgeleitet sind und welche aus der eingegebenen Masse berechnet werden — beide verhalten sich nicht gleich, wenn ein Datum falsch wird. Schließlich, welche Wartungsaufgaben die Justierung der Sensoren betreffen, um zu wissen, was nach einem Eingriff an der Rumpfspitze wiederholt werden muss.
Die graue Zone liegt in dem, was nicht angezeigt wird. Viele Verkehrsflugzeug-Cockpits zeigen den Anstellwinkel nicht permanent an: Die Information existiert, sie speist die Alarme und die Schutzfunktionen, aber die Besatzung liest sie nur indirekt, über eine Geschwindigkeit und daraus abgeleitete Farbbänder. Die Debatte über die permanente Anzeige ist nicht entschieden, und sie stellt zwei reale Kosten einander gegenüber: eine zusätzliche, unter hoher Arbeitsbelastung zu interpretierende Größe gegenüber einem direkten Zugang zur einzigen Variablen, die der Flügel kennt. Für jeden, der eine Musterberechtigung oder eine technische Überprüfung vorbereitet, liegt genau dort das Erwartete. Eine Überziehgeschwindigkeit aufzusagen beweist nichts, da diese Geschwindigkeit von Bedingungen abhängt, die der Prüfer mit einem einzigen Satz ändern kann. Was etwas beweist, ist der umgekehrte Weg: vom Anstellwinkel zur Geschwindigkeit, vom Sensor zum Schema, vom Schema zur ersten Handlung und zu dem, was sie kostet. Diese Überlegung wird in der Ausbildung erarbeitet und im Forum an realen Fällen erprobt.
Die geltenden Zulassungs- und Betriebstexte, das Flughandbuch des Musters und die genehmigte Dokumentation des Betreibers gehen unter allen Umständen diesem Artikel vor, dessen Zweck es ist, einen Mechanismus darzustellen und nicht ein Verfahren zu ersetzen.
Questions fréquentes
Warum ändert sich die Überziehgeschwindigkeit, während sich der Überziehanstellwinkel nicht ändert?
Weil es sich um zwei Größen unterschiedlicher Natur handelt. Der Überziehanstellwinkel ist eine aerodynamische Eigenschaft des Flügels in einer gegebenen Konfiguration: Er hängt weder von der Masse noch vom Lastfaktor ab. Die Überziehgeschwindigkeit hingegen ist das Ergebnis einer Gleichgewichtsberechnung zwischen erforderlichem Auftrieb und beim maximalen Beiwert verfügbarem Auftrieb; sie ändert sich also, sobald sich Masse, Lastfaktor, Konfiguration oder Dichte ändern. Eine veröffentlichte Geschwindigkeit gilt nur unter den sie begleitenden Annahmen.
Der Stall-Warner löste bei einer deutlich höheren Geschwindigkeit als erwartet aus: Ist ein Sensorausfall zu vermuten?
Nicht auf Anhieb. Zwei normale Ursachen erklären die meisten dieser Fälle: ein Lastfaktor über eins, in einer Kurve, beim Abfangen oder in Turbulenz, der die Überziehgeschwindigkeit erhöht, ohne dass sich die Anstellwinkelschwelle bewegt hat; und der Vereisungsversatz, der die Auslöseschwelle bewusst senkt, sobald der Schutz ausgewählt oder Vereisung erkannt wird. In beiden Situationen bleibt das Vorgehen gleich: Anstellwinkel zurückgeben, dann analysieren. Eine echte Sensoranomalie wird anschließend gesucht, anhand der Abweichung zwischen den Kanälen und der Historie von Eingriffen an der Rumpfspitze.
Was genau misst eine Anstellwinkelfahne?
Sie misst den Winkel der lokalen Strömung an ihrer Rumpfstation, nicht den Anstellwinkel des Flügels und nicht den des Flugzeugs. Eine im Windkanal und in Flugversuchen ermittelte Kalibrierung wandelt diesen lokalen Winkel in den Flugzeug-Anstellwinkel um, mit Korrekturen für Machzahl, Position der Hochauftriebshilfen, Fahrwerk und Schiebewinkel. Deshalb überträgt sich ein Anstellwinkelwert nicht von einem Muster auf ein anderes, und deshalb verschiebt ein mechanischer Versatz des Sensors lautlos das gesamte Warnschema.
Warum einen Höhenverlust bei einer Überzieh-Wiederherstellung hinnehmen?
Weil jede Handlung, die auf das Halten der Höhe abzielt, eine aufnickende Handlung ist, also eine Erhöhung des Anstellwinkels — genau das Gegenteil dessen, was zu tun ist, sobald die Strömung nachgegeben hat. Auftrieb wird nur wiederhergestellt, indem der Anstellwinkel unter den Überziehwinkel zurückgeführt wird, was voraussetzt, die Flugbahn für die nötige Zeit nach unten abkippen zu lassen. Der Höhenverlust ist keine bedauerliche Folge der Wiederherstellung: Er ist ihre Voraussetzung.
Warum ist die Anstellwinkelinformation bei zweifelhafter Fahrtanzeige robuster als die Geschwindigkeit?
Weil die beiden Ketten physikalisch unabhängig sind. Eine angezeigte Geschwindigkeit hängt von den Gesamt- und Statikdruckentnahmen ab, die empfindlich gegenüber Verstopfung, Vereisung und Radomschäden sind, mit dem Risiko eines Ausfalls gemeinsamer Ursache über mehrere Kanäle. Der Anstellwinkel stammt aus getrennten Sensoren, die anderswo montiert und anders beansprucht sind. Dies erlaubt es bestimmten Mustern, eine Ersatzgeschwindigkeitsskala direkt auf dem Anstellwinkel aufzubauen, und dies macht die Überziehwarnung genau in dem Moment nutzbar, in dem die Geschwindigkeit es nicht mehr ist.
Was versteht man unter Manövriermarge in großer Höhe, und warum verringert sie sich?
Es handelt sich um den vor dem Auftreten des Buffetings verfügbaren Lastfaktor, für eine gegebene Masse und ein gegebenes Flugniveau. Sie verringert sich von beiden Seiten: Die geringe Dichte zwingt zum Fliegen mit höherem Anstellwinkel, um die Masse zu tragen, während die hohe Machzahl eine stoßinduzierte Ablösung hervorruft, die den Winkel senkt, bei dem sich das Buffeting zeigt. Da der Schubüberschuss auf diesen Flugniveaus gering ist, lässt sich eine Verzögerung nicht mehr schnell ausgleichen, und eine steile Kurve oder Turbulenz kann die verbleibende Marge aufzehren.


Schreibe einen Kommentar
Du musst angemeldet sein, um einen Kommentar abzugeben.